01
Melihat & mengenali halangan
Kamera 2K dan model YOLOv8n NPU INT8 mendeteksi 7 kelas rintangan serta merencanakan lintasan coverage.
Kenali subsistem & spesifikasi
Deteksi Halangan YOLOv8n & Coverage Path Planning
Subjudul: Dataset 7 Kelas Roboflow, NPU INT8, Perspective ROI Trapesium & Smart Dodge
Sistem visi mengandalkan model YOLOv8n terkuantisasi INT8 pada Orange Pi 4 Pro (NPU Allwinner A733) dengan input webcam 2K yang diselaraskan ke 640×640 piksel. Dilatih dengan 1.500+ citra pada 7 kelas halangan. Dilengkapi Perspective ROI Trapesium 3 zona (Hijau Pantau, Kuning Awas, Merah Kritis Y ≥ 500), Boustrophedon Coverage Path Planning (CPP), manuver cerdas Smart Dodge, dan protokol darurat Blind Mode (>5 detik).
Indikator Capaian:
Cakupan area sistematis sekurang-kurangnya 80% dan keberhasilan respons halangan statis sekurang-kurangnya 80%.
Cakupan area sistematis sekurang-kurangnya 80% dan keberhasilan respons halangan statis sekurang-kurangnya 80%.
- Sensor Visual
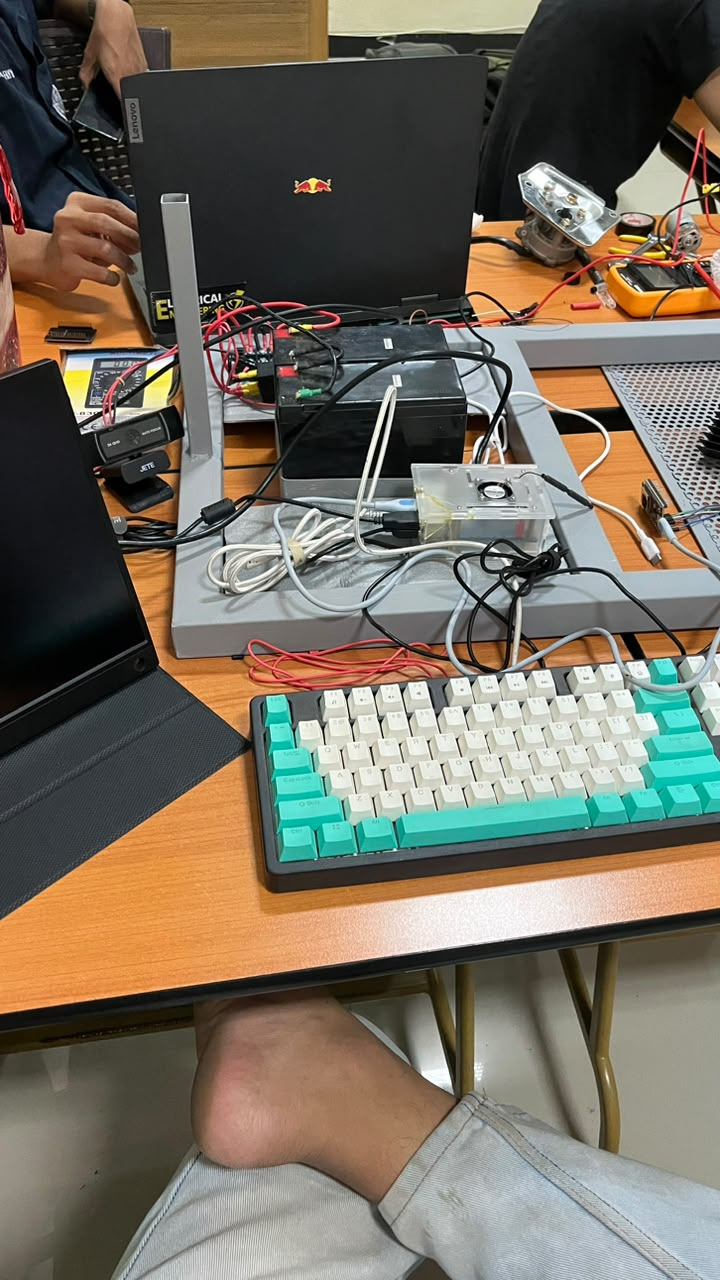
- Webcam Jete W21 2K QHD (Input inferensi diskalakan ke 640×640 piksel)
- Unit Komputasi AI
- Orange Pi 4 Pro (Allwinner A733, NPU terintegrasi, daya 5V via Buck 24V->5V 5A Type-C, OpenCV)
- Model AI Deteksi
- YOLOv8n terkuantisasi INT8 (best_uint8_a733.nb), CSPNet backbone, PANet neck, anchor-free head
- Dataset & Kelas
- 1.500+ citra lapangan Roboflow: area rumput, curb (pembatas), person, pets, stone, tree, pole
- Optimasi Bounding Box
- Distance IoU (DIoU) + Non-Maximum Suppression (IoU = 0.45, Conf Threshold 0.45)
- Perspective ROI
- Trapesium Imajiner 3 Zona: Hijau (Pantau), Kuning (Awas), Merah (Bahaya Kritis / Y ≥ 500)
- Perencanaan Jalur
- Boustrophedon Coverage Path Planning linier dengan pengulangan rendah (<20%) vs Random Walk
- Protokol Darurat
- Blind Mode (Kamera Buta / gelap > 5.0 detik langsung memicu rem darurat mutlak CMD: S)
Penanggung jawab riset
Muhammad Nabel Al Fayyed (2305110037)